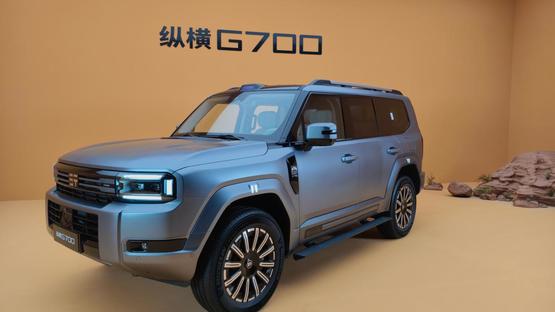
收到华为乾崑的邀请函时,我有些好奇:一场以美学品鉴会,为什么要请一家科技媒体?直到在会场看到2027款纵横G700,才明白这台车想聊的,已经远不止设计。
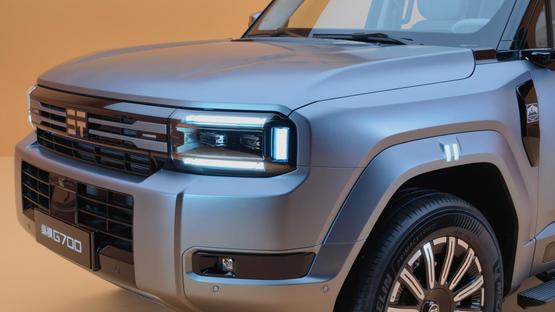
雾感温润的低饱和色调,搭配山影巨幕前脸、极境同色车身、巅峰之脊肩线,这台车摆脱了硬派越野“粗糙、费电、不好用”的旧印象。更让人惊喜的是,2027款纵横G700搭载了华为乾崑智驾ADS 5,推出了一套“城市-旷野”全场景出行的辅助驾驶体系——既有驰骋旷野的底气,又能适配城市日常的从容,为用户带来“至前所未至,享前所未享”的跨时代不妥协豪华出行体验。
很长一段时间里,硬派越野与“聪明”二字几乎绝缘:三把锁、大梁、粗犷底盘是这一品类的通行证,而辅助驾驶往往缺席。华为乾崑智驾ADS 5落地2027款纵横G700,补上的正是这块短板。华为乾崑不造车、赋能车企造好车,这一次,它把全场景辅助驾驶带进了越野赛道,也让“大块头”第一次拥有了从容的城市日常。
先说感知。这台车配备33个高精度传感器,核心是896线双光路图像级激光雷达。双光路一体双焦架构集成广角与长焦两套接收单元:广角负责大视野近场覆盖,长焦专注远距离细节,两者可独立可协同,感知从传统点云级迈向图像级,分辨率达到传统方案的4倍,做到“既览全局、又辨细节”。数据很直观:120km/h工况下,120米外14cm高的低矮障碍物也能被识别;夜间探测距离达122米,连黑色轮胎这类低反射率物体、掉落轮胎、变形铁片等异形障碍物都能精准捕捉。更关键的是,这套感知专门适配了硬派越野的非标路况——乡道、非铺装空地、碎石坑洼,路面凸起、坑洼、石块都能被准确识别,为旷野场景提供感知输入。
再看决策。ADS 5的技术底座是WEWA 2.0,由云端世界引擎、车端世界行为模型与多Agent交互机制组成。WEWA 2.0让行人、非机动车、社会车辆都成为拥有自主判断的Agent,可预判它们的变道、超车、避让意图,从“单车博弈”走向“群体博弈”,博弈强度提升10倍。配合在线强化学习——“边生成、边学习、边验证”——学习效率也提升了10倍。简单说,这台车不是记住规则,而是越来越懂真实道路上的博弈。
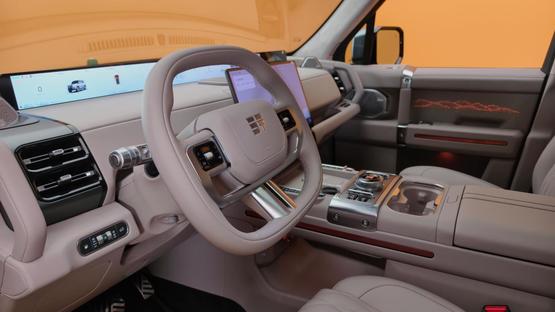
安全是华为乾崑智驾最下功夫的地方。WEWA 2.0引入了行业首发的安全风险场技术,由华为法国研究所的数学算法专家与德国研究所的汽车安全专家联合创新:系统实时整合全车感知数据,动态绘制动能场、势能场、行为场三重风险热力图,对道路内所有风险源分级标注、持续监测,把危险消灭在发生之前,可将碰撞风险降低50%。
六维安全目标覆盖全时速、全方向、全目标、全天候、全场景、全时域。前向AEB生效区间1-150km/h,最高可刹停130km/h,挪车、地库蠕行也有防碰撞保护;eAES 3.0主动防被撞辅助则从“防止撞别人”走向“防止被撞”,检测到侧后方碰撞风险时可主动换道、加速远离。最让我印象深刻的是行业首发的路况险情预警:当搭载ADS的车辆发现险情上报云端,云端会通知附近2公里内其他ADS车辆,提前预警——这是“超视距”的事前防护。甚至在人驾状态下,系统预判弯道盲区大或存在冲弯风险时,也会主动降速。
城市里,车位到车位3.0让辅助驾驶真正“全场景无缝”:园区、地库、十字路口、环岛、非结构化空地、乡道土路,随时随地可激活,从出发地车位到目的地车位无需手动切换场景。小区出口最常见的T型路口,行人、电动车、机动车交织,ADS 5“该慢慢、该快快”,能丝滑汇入主干道;遇到窄路,它会主动倒车让行。泊车辅助也让我惊喜:守位泊车模式下,后方来车时泊车轨迹会主动贴近车位、减少被占风险,断头路车位、极窄车位也能从容泊入。即便不开导航,漫游巡航辅助RCA依然支持红绿灯识别、路口连续通行、自主超车变道,连越野场景的非铺装路面都能激活——“漫游”二字,名副其实。

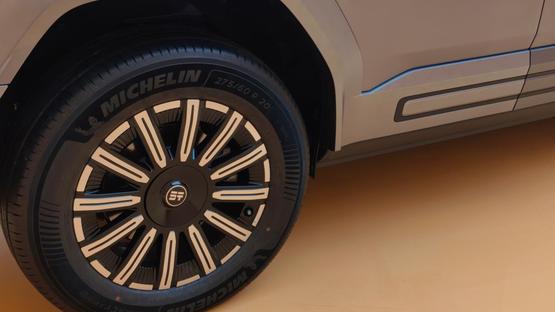
旷野这条线,则是硬派越野的主场。三把锁、内高压一体式大梁、鲲鹏超能混动CDM-O这些硬核底子自不必说,更难得的是辅助驾驶没有在荒野“掉线”:非铺装路面、碎石坑洼上的障碍物感知,配合WEWA 2.0的世界行为模型,让穿越旷野时多了一层科技护航。越野车第一次做到了“野得起来,也稳得下来”。
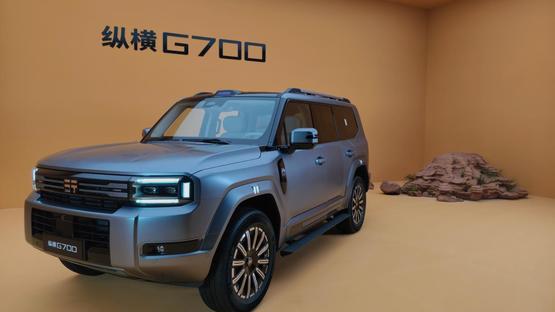
极境同色车身取代了上下分层,把越野车进城最扎眼的视觉违和熨帖为整体,当一台硬派越野既能驰骋旷野,又能从容应对城市通勤,双面人生就不再需要妥协。这大概就是“至前所未至,享前所未享”的含义,也是华为乾崑智驾给豪华越野带来的真正价值。
(本文为受华为乾崑邀请参加品鉴会的体验稿件,车辆信息来源于品鉴会现场发布内容。)